场景文字识别的快速调研
微信公众号数据采样试验mitmproxy实时数据处理appium对手机微信的自动化测试winAppDriver对桌面微信的自动化测试场景文字识别的快速调研UI Automation对桌面微信的自动化测试基于机器视觉的桌面窗体组件的目标检测.notFinished

KCF核相关滤波的应用场景浅析(学术篇, 2024年10月)
概述钻研材料:KCF跟踪算法原理 入门详解 核相关滤波算法(Kernel Correlation Filter, KCF)是一种在计算机视觉领域中广泛应用于目标跟踪的技术。KCF算法通过将时域的计算转换到频域中进行,大量简化了计算过程,不仅提高了跟踪速度,而且在跟踪精度上也有很大的提升。这种算法的核心优势在于其能够有效地处理目标在视频序列中的运动,包括尺度变化、遮挡、光照变化等复杂情况。 在现实场景中,KCF算法的应用非常广泛。例如,在智能监控和安全系统中,KCF算法可以用于实时监控视频流中的特定目标,如人员、车辆等,以实现对异常行为的检测和预警。此外,KCF算法也被应用于自动驾驶车辆的辅助驾驶系统中,通过跟踪道路上的行人、其他车辆等,提高车辆的安全性和可靠性。 在医疗领域,虽然KCF算法通常不直接用于疾病诊断,但其在图像处理和分析方面的应用可以辅助医生进行更准确的诊断。例如,通过分析医学影像中的特定结构或病变区域,KCF算法可以帮助医生识别和跟踪这些区域的变化,从而辅助疾病的早期发现和治疗。 在机器人技术中,KCF算法可以用于机器人的视觉导航和目标跟踪。通过跟踪环境中的特定目标,如标记物或特定的人类成员,KCF算法可以帮助机器人更好地理解其周围环境,从而实现更加精准和安全的操作。 总之...
KCF核相关滤波的应用场景浅析(通用篇,2024年10月)
概述KCF(Kernel Correlation Filter,核相关滤波算法)在现实场景中有着广泛的应用,尤其是在目标跟踪领域。KCF算法因其高速度、高精度和高鲁棒性而受到广泛关注,并被广泛应用于计算机视觉的各种任务中。 目标跟踪:KCF算法是目标跟踪领域的一种经典方法,主要用于实时运动目标的检测与跟踪。它通过循环矩阵和核函数结合方向梯度直方图(HOG)特征,提高了跟踪的精度和速度。例如,在监控、运动分析、医疗图像、行为识别等领域,KCF算法可以用于实时跟踪移动目标。 抗遮挡再跟踪:针对目标在跟踪过程中可能遇到的遮挡问题,研究者们提出了改进的KCF算法。这些改进算法通过融合Sobel边缘检测和FHOG特征,增强了对遮挡情况的鲁棒性,并结合卡尔曼预测算法,实现了在目标被遮挡后的准确再跟踪。 复杂场景下的鲁棒性提升:为了应对复杂背景下的跟踪挑战,KCF算法也被不断优化。例如,引入尺度自适应更新策略、多尺度空间滤波和自适应目标响应策略等改进措施,以提高算法在复杂场景下的跟踪精度和速度。 多目标追踪:KCF算法还可以用于多目标追踪任务中,通过计算检测目标框和预测目标框的交并比(IOU),并结合匈牙利算法确定最优关联,从而实现多目标的准确追踪。 遥感视频处理:在遥感视频动态目标提取中,...
[转载]消亡中的数据科学
Why 85% data science projects fail Before reading this, a quick disclaimer here. Apart from the statistics I mentioned, everything else is just my opinion. Take it with a huge grain of salt. Otherwise, enjoy! The failure rate of data science projects is a well-documented challenge. According to Gartner, over 85% of data science projects fail. A report from Dimensional Research indicated that only 4% of companies have succeeded in deploying ML models to production environment. I’ve recently discovered that the best results from Kaggle competitions...
lin.nvim中配置编程语言LSP补全
系列文章neo|vim高效编辑的基本配置进化neovim到lin.nvim风味我的Learn Lua in Y minutes(lin.)nvim启用Copilot补全lin.nvim中安装其它插件ubuntu工作环境初始化脚本一款流畅的、用于重构代码的neovim插件:ChatGPT.nvim填坑:(neo)vim中自动切换中文输入法lin.nvim中配置编程语言LSP补全 简明过程 在mason.nvim中,安装pyright的LSP: 在mason-config.nvim中,增加pyright的字段; 在pytho的源代码中,输入命令: :LspStart 在编程时,补全窗口弹出[LSP]的项目
输出模块提示词:Search-general-knowledge-CN
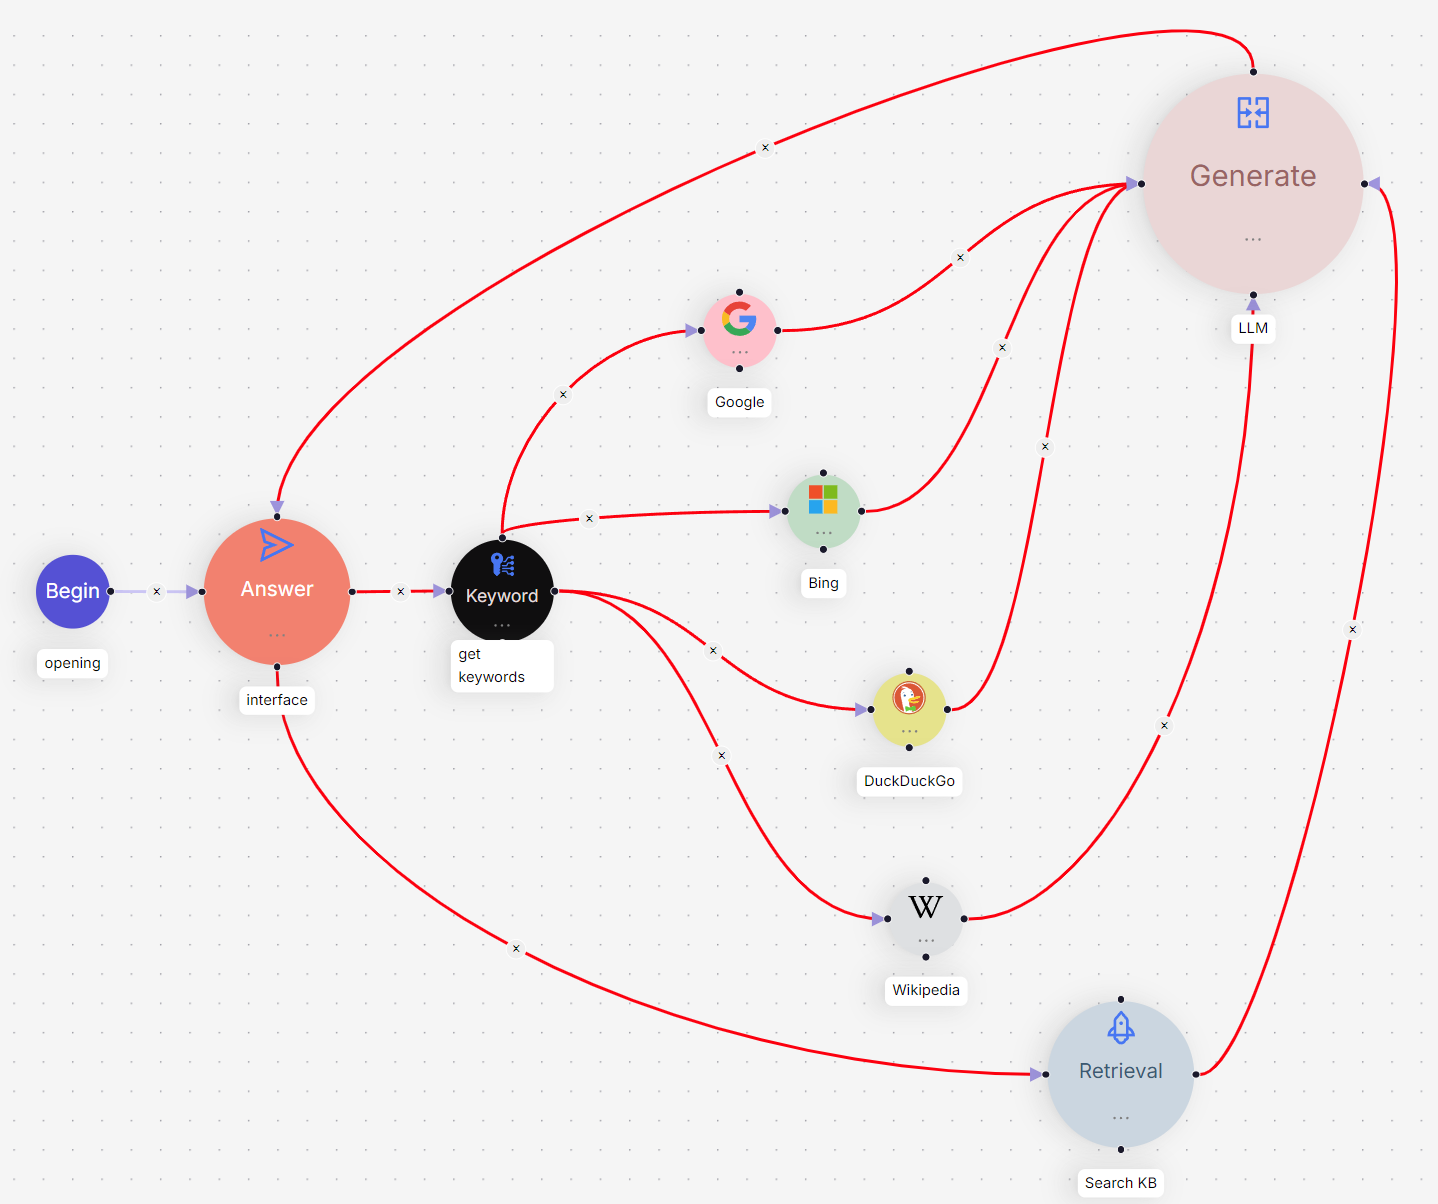
功能目标在对某一个topic的最新发展近况进行调查时,可以使用RAG Flow的Agent同时对多个数据源进行搜索,获取最新的信息,兼顾查全率、查准率。 为了使输出结果更易于阅读,可以在输出模块中配置提示词,使输出结果兼顾排版美观、并符合“引文规范”,以便用户更快地了解搜索结果的主要内容、并快速跳转到数据源。 而对于topic不同的调查目的,其数据源的选择、输出结果的展示方式也会有所不同。一个常情形是:如果我们要对某个新的概念的常识(General Knowledge)进行调研,一般会这么做: 通过Google等通用搜索引擎、wiki垂直搜索引擎获得其通用知识。 在原文中直接以inline的方式给出参考文献,以便用户快速了解数据源。 围绕此目标,我们在RAGFlow中的Agent的设计方案及其相应的输出提示词如下文所示。 方案实现 输出模块的提示词: 12345678910111213141516171819202122232425262728Role: You are an intelligent assistant. Task: Chat with user. Answer the question based on the provided content from: Know...
2024年车联网的应用场景、发展趋势及前景
应用场景车联网(Internet of Vehicles, IoV)是指通过各种通信技术实现车辆与车辆(V2V)、车辆与基础设施(V2I)、车辆与行人(V2P)以及车辆与网络(V2N)之间的信息交互,从而提升驾驶安全性、改善交通效率并提供丰富的车载信息服务。当前车联网最有前景的应用主要包括以下几个方面: 智能辅助驾驶: 利用车联网技术,车辆可以实时获取周围环境的信息,包括其他车辆的位置、速度以及交通信号等,从而实现更准确的感知和决策。 例如,自动紧急制动系统(AEB)、盲点监测系统(BSD)等主动安全技术,通过车与车之间的通信,提前预警潜在的碰撞风险。 车路协同自动驾驶: 车辆与道路基础设施之间的通信使得车辆能够更好地理解周围的交通状况,从而做出更为精确的驾驶决策。例如,基于V2X技术的红绿灯相位和时间信息推送,可以帮助车辆调整速度以减少停车次数,提高通行效率。 智慧交通管理: 通过收集来自各个车辆的数据,交通管理部门可以实时监控路况,及时发现拥堵点并采取措施疏导交通。同时,还可以利用这些数据优化信号灯配时方案,进一步提升道路利用率。 个性化信息服务: 基于用户的历史行为习惯和个人偏好,车联网系统能够提供定制化的导航建议、娱乐内容推荐等服务。此外,还支持远程诊断、故障...